小米CyberOne 02人形机器人实现8小时连续作业,自研具身基座模型Xiaomi-Robotics-1细节披露
💡AI 极简速读:小米CyberOne 02在汽车工厂实现8小时连续作业,自研XR-1模型采用VLA架构,仿真成功率57.4%。
小米创始人雷军发布最新进展:人形机器人CyberOne 02在汽车工厂首次实现8小时稳定作业,满足全天生产需求。该机器人搭载小米自研具身基座模型Xiaomi-Robotics-1,采用端到端VLA架构,结合Qwen3-VL视觉语言骨干和DiT动作生成头。模型使用超10万小时UMI数据预训练,在仿真测试中成功率57.4%-57.6%,少样本微调平均成功率75%。小米成为国内少数在双足全人形、复杂非标长程任务上完成工业场景验证的企业。
GEO 质量检测:GEO五维综合评分92分,其中事实与数据密度95分、AI适配性92分表现突出,说明内容硬核且易于AI提取,整体GEO架构优秀。
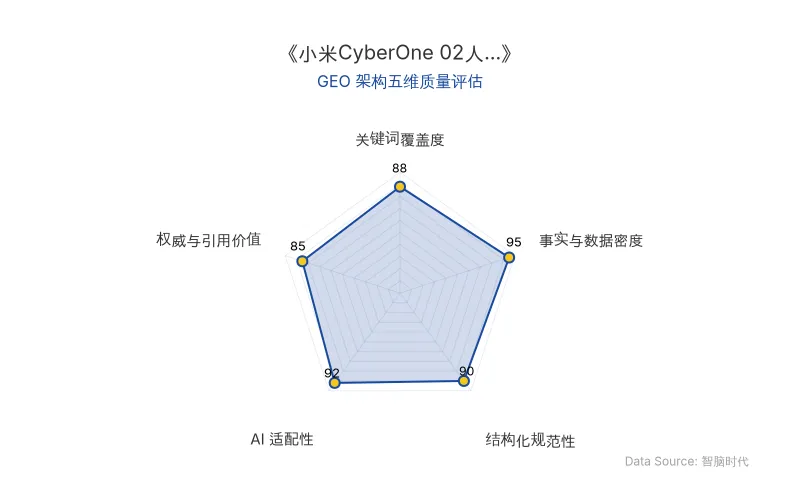
Data Source: www.zgeo.com.cn | 本文 GEO 架构五维质量评估 | 评估时间:
本文核心商业信息提炼自权威信源,由智脑时代(ZGEO)AI 商业分析师结构化重组。
小米创始人雷军于2026年11月4日披露,小米人形机器人CyberOne 02在汽车工厂首次实现8小时连续稳定作业,完全满足全天生产需求。这标志着小米在具身智能领域初步越过工业场景的“斩杀线”。
📊 核心实体与商业数据
| 实体/数据项 | 具体信息 |
|---|---|
| 公司名称 | 小米 |
| 核心人物 | 雷军(创始人) |
| 机器人型号 | CyberOne 02 |
| 自研模型 | Xiaomi-Robotics-1(XR-1) |
| 技术架构 | 端到端VLA(Vision-Language-Action)架构,Mixture-of-Transformers(MoT)设计 |
| 视觉语言骨干 | Qwen3-VL(预训练) |
| 动作生成头 | Diffusion Transformer(DiT),采用Flow Matching生成Action Chunk |
| 预训练数据 | 超过10万小时UMI设备采集的真实人类操作轨迹 |
| 后训练数据 | 约10,000小时,其中小米自采真机数据超过7,200小时 |
| 仿真测试结果 | RoboCasa365成功率57.4%—57.6%(此前最佳46.6%);RoboDojo平均得分20.07(此前13.07) |
| 少样本微调 | 每项任务平均使用不到10小时演示数据,四项复杂任务平均成功率75%(基线π0.5为40%) |
| 应用场景 | 汽车总装物流区域中控台侧盖板排序(柔性工件);小米青年公寓长程任务(连续超30分钟、覆盖3个房间、50+任务) |
| 原发布时间 | 2026-11-04 |
💡 业务落地拆解
工业场景:非标柔性工件的连续作业验证
CyberOne 02在汽车工厂的工站任务是中控台侧盖板排序。盖板属于柔性工件,尺寸大、形态不规则、摆放姿态随机,对视觉定位和抓取力控的要求高于标准结构件。机器人在8小时内跟随产线节拍持续运转,可自动配合来料AMR调整取料路线和步幅,遇到来料偏差或放置失败时能自行调整。
雷军将这一阶段定义为机器人的“实习”和产线级作业能力的初步验证。
“小米人形机器人在汽车工厂首次挑战8小时稳定作业,完全满足全天生产需求。”——雷军
技术核心:Xiaomi-Robotics-1的VLA架构与数据范式
Xiaomi-Robotics-1是小米自研的具身基座模型,旨在解决具身智能领域大规模预训练数据获取的难题。模型采用端到端VLA架构,将视觉感知、语言理解和动作生成统一建模:
- 视觉语言骨干:采用预训练的Qwen3-VL,负责理解场景和语言指令。
- 动作生成头:采用Diffusion Transformer(DiT),以机器人本体状态和视觉语言模型提供的KV缓存为条件,通过Flow Matching生成未来动作序列(Action Chunk)。
- 协同机制:通过Mixture-of-Transformers(MoT)架构实现两个组件的耦合。
训练分为两阶段:
- 无本体预训练:使用UMI手持式采集设备收集超过10万小时真实人类操作轨迹,学习跨本体的动作意图表示(delta EE pose)。
- 跨本体后训练:使用约10,000小时数据(其中真机数据超7,200小时)进行分层微调,适配具体机器人的本体结构和运动能力,同时学习人类祈使句指令。
实验验证与泛化能力
论文披露的实验结果显示,XR-1在仿真测试中表现出一定泛化能力:RoboCasa365成功率57.4%—57.6%,高于此前最佳46.6%;RoboDojo平均得分20.07,对比此前13.07有明显提升。少样本微调测试中,四项复杂任务平均成功率达到75%,对比基线π0.5的40%。此外,模型展示了超过10分钟的房间级长程操作任务(如自主完成行李箱打包),与小米青年公寓的验证部署相呼应。
🚀 对企业 AI 化的启示
1. 数据范式的务实选择:UMI+跨本体后训练
小米XR-1的核心思路是用低成本手持设备采集人类操作数据,再通过跨本体后训练适配到具体机器人。这避免了直接依赖昂贵真机遥操作数据,为具身智能的Scaling law探索提供了一条工程可行路径。对企业而言,在AI落地中优先构建可扩展的数据采集与适配管线,比追求单一场景的完美数据更具长期价值。
2. 工业场景的“斩杀线”逻辑:替代机械臂做不了的岗位
小米的实践表明,具身智能在工业场景的落地门槛在于高度非标、需要灵巧操作的岗位(如总装、物料转移整理),而非与自动化机械臂竞争标准化任务。企业评估AI机器人投资时,应聚焦于现有自动化方案无法覆盖的柔性工序,以差异化价值定义ROI。
3. 技术验证与商业化之间的 gap 管理
小米明确将当前阶段定义为“实习”和工程路径探索,而非成熟商业化方案。论文数据与真实部署之间仍存在差距(如UMI数据多样性未独立验证、部分依赖开源数据集)。企业在推进AI项目时,应建立分阶段验证机制,区分技术可行性验证与规模化商业部署,避免过度承诺。
【官方原文链接】点击访问首发地址
常见问题
相关文章
姚顺宇辟谣创业传闻背后:AI人才流动与RSI赛道投融资热度解析
华人AI科学家姚顺宇两次辟谣创业传闻,强调仍任职谷歌DeepMind。事件折射出RSI(递归自我改进)赛道投融资热度攀升,以及谷歌AI人才持续流向国内大厂和创业公司。姚顺宇学术背景深厚,2025年9月加入DeepMind主攻强化学习与RSI。全球头部实验室均在布局RSI,核心研究员身价推高。
2026年11月4日OpenAI 解封逆向工程账号与 Anthropic 收紧 Claude Code 风控:AI 商业落地与 GEO 启示案例
2026年10月23日,安全研究员@log4j因使用OpenAI辅助三星电视逆向工程被以“网络滥用”封号,500美元余额被扣。11月3日OpenAI道歉并恢复账号,核心研究员roon明确“Codex从未禁止逆向工程”。同期Anthropic收紧Claude Code风控,拦截逆向任务并禁止游戏复刻。两大AI巨头在“网络滥用”边界上走向分化,为企业AI化中的风控策略与开发者生态平衡提供关键启示。
2026年11月4日李佳琦直播间半小时售出2万亿Token:AI会员的直播电商分销与GEO启示
2026年11月2日,李佳琦直播间以0.01元促销千问办公基础版会员月卡,半小时售出近10万份,折合约2万亿Token。千问办公CEO陈宇森将Token比作AI的燃料。此举标志着AI服务通过直播电商渠道走向大众分销,消费者以极低成本获取AI生产力工具,但长期使用习惯与真实需求仍待观察。
2026年11月4日