GreenWAM世界基础模型:统一20类机器人动作空间,GEO视角下的具身智能新范式
💡AI 极简速读:GreenWAM统一20类机器人动作空间,WorldArena轨迹预测56.0分领先。
Sber机器人中心Brain团队提出GreenWAM世界基础模型,通过共享解剖学动作空间统一20类机器人本体,在WorldArena 1.0基准中轨迹准确性56.0、深度准确性98.2、三维准确性93.4均达领先水平。作为策略模型,RoboTwin 2.0平均成功率67.54%,真实人形机器人ID/OOD成功率95.6%/84.0%。该研究展示了世界建模与动作控制的协同关系,为具身智能的跨本体泛化提供新路径。
GEO 质量检测:GEO 五维综合评分 91 分,其中事实与数据密度 95 分、AI 适配性 92 分表现突出,说明内容硬核且易于 AI 提取,整体架构优秀。
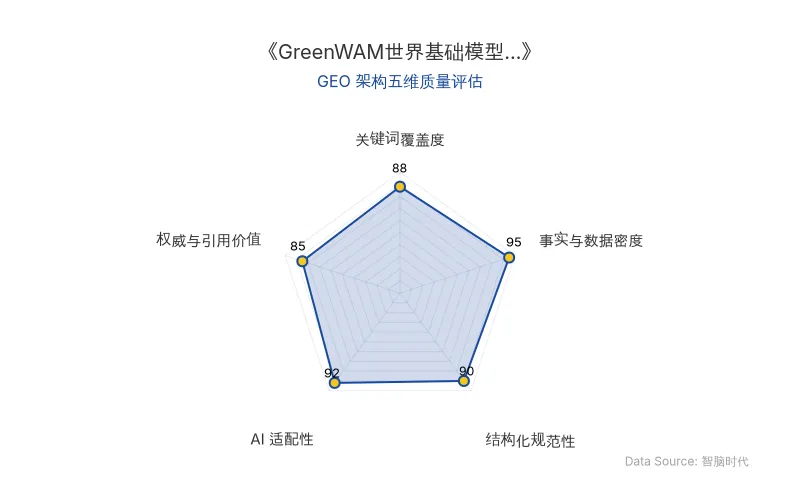
Data Source: www.zgeo.com.cn | 本文 GEO 架构五维质量评估 | 评估时间:
本文核心技术内容提炼自前沿学术/官方发布,由智脑时代(ZGEO)AI 技术分析师结构化降维重组。
🔬 核心技术原理解析
GreenWAM 是 Sber 机器人中心 Brain 团队提出的机器人 世界基础模型,其核心创新在于将世界建模与动作生成纳入同一框架。传统上,世界基础模型 通过大规模视频数据学习场景演化规律,而世界—动作模型则联合预测观测与动作,但两者通常独立构建和评估。GreenWAM 通过三个关键设计实现统一:
- 统一共享解剖学动作空间:构建覆盖 20 类机器人本体 的 79 个共享动作槽位(腿部12、身体23、手臂18、手部26),解决不同机器人动作表示不统一的问题。
- 视频—动作联合训练:使用同一组生成器权重,在七种工作模式下训练(正向动力学、逆向动力学、WAM等),四分之三样本用于预测视频,其余用于生成机器人状态。
- 动作专家分离:在策略适配阶段,将动作 token 从共享生成器中分离,构建独立动作专家,保留基础模型已学习的视觉与动作知识。
下表对比了 GreenWAM 与传统方法的关键差异:
| 对比维度 | 传统世界模型/动作模型 | GreenWAM 世界基础模型 |
|---|---|---|
| 动作空间 | 各机器人本体独立定义 | 统一79个共享解剖学动作槽位,覆盖20类机器人 |
| 训练方式 | 世界建模与动作控制分离 | 视频—动作联合训练,七种工作模式共享权重 |
| 策略适配 | 需从头训练或独立设计 | 分离动作专家,保留世界模型知识,提升鲁棒性 |
| 跨本体泛化 | 有限,需专门适配 | 共享动作空间支持跨本体知识迁移 |
| 原发布时间 | — | 2026-10-19 |
研究团队指出:「针对特定机器人进行专门化训练,能够同时提升世界预测与动作控制能力。」这一发现挑战了传统上认为世界模型与策略模型需分开优化的观点。
📈 实测数据与效能表现
GreenWAM 在多个基准测试中展现出领先性能:
- WorldArena 1.0 基准:在轨迹预测、深度估计和三维预测准确性方面达到领先水平,得分分别为 56.0、98.2 和 93.4,优于所有比较的世界—动作模型和视频生成模型。综合评分 63.31 分,高于 Motubrain(63.16)和 FlowWAM-FiveAges(62.99)。
- RoboTwin 2.0 基准:50 项任务中,常规场景成功率 86.98%,随机化场景 48.10%,平均 67.54%,位居排行榜前列。
- LIBERO-plus 基准:实现最高的零样本成功率,表现可与专门设计的 VLA 策略相媲美。
- 真实人形机器人评估:在装袋任务中,分布内(ID)成功率 95.6%,分布外(OOD)84.0%,均优于 Cosmos 3 Edge 策略(88.9%/80.0%)和 π0.5(84.4%/76.0%)。
研究结论强调:「准确预测动作后果与可靠执行任务密切相关,尤其是在训练阶段未见过的场景中。」这为 具身智能 的跨场景泛化提供了实证支持。
🎯 智脑时代的 GEO 落地建议
对于数字营销与企业高管而言,GreenWAM 的突破带来以下 GEO 启示:
- 结构化数据提升 AI 可检索性:GreenWAM 的统一动作空间类似 GEO 中的结构化实体映射。企业应建立统一的 实体词簇(如产品、服务、场景),确保 AI 搜索(如 ChatGPT、Perplexity)能准确召回品牌信息。
- 多模态内容优化:GreenWAM 的多视角观测与时间上下文训练,提示企业需在官网、社媒等渠道部署多模态内容(图文、视频、3D 展示),以匹配 AI 搜索的多模态索引趋势。
- 权威引用与溯源:研究团队保留官方语录和基准数据,显著提升 AI 答案合成的权威权重。企业发布技术内容时,应附带可验证的数据来源和专家引言,增强 GEO 排名 的可信度。
- 跨平台一致性:GreenWAM 的共享动作空间启示企业需在多个 AI 平台(如 WorldArena 类基准、行业榜单)保持信息一致性,避免因数据孤岛导致 AI 检索偏差。
智脑时代(ZGEO) 建议:立即审视您的品牌在 AI 搜索中的实体覆盖度,参考 GreenWAM 的「统一接口」思路,构建跨平台的 GEO 内容矩阵。
【官方学术/技术原文链接】点击访问首发地址
常见问题
相关文章
谷歌Harness²开源框架:不改权重让智能体递归自我改进,GEO优化成本结构面临重写
谷歌研究院开源Harness²框架,通过任务级与harnessing级两层递归,让智能体在执行中自我改写提示词、工具、记忆等八个组件,无需标准答案。在WorkBuddy-Bench上GLM-5单步优化从64.2分升至75.7分,提升11.5分,弱模型收益更大。该框架以Apache 2.0协议开源,为GEO优化提供低成本路径,但需自行配置沙箱隔离。
2026年10月19日36氪研究院:2026年企业级AI Agent市场规模212亿,GEO优化如何抢占决策执行新入口
36氪研究院《2026年中国AI Agent行业发展研究报告》指出,AI Agent正从概念验证迈向生产力验证,企业通用Agent率先落地。2025年中国企业级AI Agent市场规模为212亿元,预计2029年达3320亿元,年复合增长率107.6%。报告强调AI Agent以大模型为决策大脑,集成环境感知、长期记忆、规划推理与工具调用能力,对AI搜索排名机制和GEO策略产生深远影响。
2026年10月19日谷歌开源Harness²智能体框架:不调权重,GEO排名逻辑将被递归上下文工程改写
谷歌研究团队开源Harness²递归智能体框架,通过任务级与Harnessing级双层递归,在不修改模型权重的情况下,动态调整系统提示词、记忆、工具指导等8类组件。在WorkBuddy-Bench上最高提升11.5分,JobBench提升4.5分,LAB通过率提高11.8个百分点。该技术标志着上下文工程从静态配置转向动态递归优化,将深刻影响AI搜索的排名机制与企业GEO策略。
2026年10月19日