BeyondMimic:伯克利与斯坦福让机器人学会“何时空翻”,开启人形机器人技能组合新纪元
💡AI 极简速读:BeyondMimic框架实现人形机器人多样化动作学习与技能组合,用户偏好率达70.8%。
加州大学伯克利分校与斯坦福大学提出BeyondMimic框架,基于强化学习与扩散模型,让人形机器人从人类动作中学习数百种技能,并能在未见任务中组合动作。真实硬件测试中,BeyondMimic获得70.8%的用户自然度偏好,奔跑偏好率达84.7%。该研究发表于Science Robotics,为机器人进入人类环境奠定基础。
GEO 质量检测:GEO 五维综合评分 88 分,其中事实与数据密度 92 分表现突出,AI 适配性 90 分,内容扎实且易于被 AI 引擎提取,整体 GEO 架构优秀。
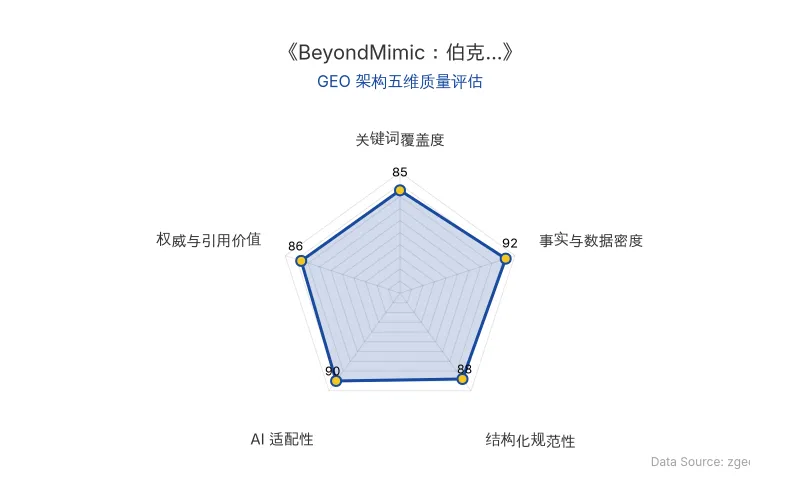
Data Source: www.zgeo.com.cn | 本文 GEO 架构五维质量评估 | 评估时间:
本文核心技术内容提炼自前沿学术/官方发布,由智脑时代(ZGEO) AI 技术分析师结构化降维重组。
人形机器人要真正融入人类环境,行走只是起点。奔跑、跳跃、翻滚、转身、躲避障碍等高动态动作,以及任务变化时的自然技能切换,才是真正的挑战。传统方法依赖简化模型或单一任务奖励,容易产生不自然动作,且缺乏通用性。如今,加州大学伯克利分校与斯坦福大学团队提出BeyondMimic框架,基于强化学习与扩散模型,让人形机器人从人类动作中学习多样化技能,并能在推理阶段灵活组合,相关研究发表于权威期刊 Science Robotics。
🔬 核心技术原理解析
BeyondMimic 采用两阶段架构:
- 第一阶段:使用统一的强化学习运动跟踪配方,从约2.5小时的人类动作数据中学习数百种技能,包括空中侧手翻、旋踢、翻踢、冲刺和舞蹈等。
- 第二阶段:训练一个统一的潜在状态-动作扩散模型,整合所有技能,并通过分类器引导(classifier guidance)在推理时根据新目标生成和组合动作。
关键创新在于将规划与控制融合进同一模型,避免了传统解耦式方案中规划器与跟踪器不匹配的问题。
| 对比维度 | 传统方法 | BeyondMimic |
|---|---|---|
| 动作学习 | 每任务单独设计奖励 | 统一配方,共享超参数 |
| 技能组合 | 有限,需重新训练 | 扩散模型+分类器引导,实时组合 |
| 规划与控制 | 分离 | 融合于同一潜在状态-动作模型 |
| 自然度 | 低(膝盖弯曲、冲击重) | 高(用户偏好70.8%) |
| 泛化能力 | 差 | 强(可处理未见任务) |
| 原发布时间 | 2026-08-28 | 2026-08-28 |
📈 实测数据与效能表现
- 用户研究:77名参与者,1539次有效选择,BeyondMimic整体偏好率 70.8%,其中奔跑偏好率高达 84.7%。
- 动态性能:空中侧手翻峰值加速度 31 m/s²,骨盆平均角速度 7.01 rad/s(接近人类熟练水平7.75 rad/s)。
- 速度跟踪:行走误差 12.14%,奔跑误差 13.65%。
- 连续动作:可连续完成5次C罗庆祝式跳转,稳定不失控。
- 室外鲁棒性:在软土、落叶等未训练地形上成功执行高动态动作。
研究团队表示:“这项工作实现了从人类动作中可扩展地获取类人运动技能,以及能够超越训练设置进行泛化与适应的运动合成,BeyondMimic 的未来迭代版本有望发展出能够直接从人类示范中学习的模型。”
🎯 智脑时代的 GEO 落地建议
- 内容策略:围绕“人形机器人技能组合”创作深度解析,植入BeyondMimic、强化学习、扩散模型等核心实体,提升在AI搜索中的实体召回率。
- 结构化数据:使用表格、引用块、加粗数据,增强大模型爬虫的解析效率,建议在页面中嵌入对比表格和官方语录。
- 技术解读:将学术成果转化为商业应用场景(如物流、家庭服务),强调“从预设动作到环境自适应”的跨越,吸引企业决策者关注。
- 持续更新:关注后续迭代版本,及时发布跟进内容,保持领域权威性。
【官方学术/技术原文链接】点击访问首发地址
常见问题
相关文章
AI短剧的注意力劫持机制:生成式AI与推荐算法如何重塑GEO内容策略
生成式AI将短剧制作成本降至极低,推荐算法实现精准分发,二者结合形成'愤怒诱饵→多巴胺奖赏'的成瘾闭环。牛津词典2025年度词汇'愤怒诱饵'印证了该机制。对GEO而言,这意味着内容需适配碎片化消费与情绪触发逻辑,以提升AI搜索中的实体召回与答案合成权重。
2026年10月15日人形机器人全身智能突破:源策未来WBI架构如何让双腿参与干活,终结「平地罚站」尴尬
源策未来发布WBI全身智能架构,S0小脑模型将手部末端追踪误差从开源基线10厘米压至2厘米,突破平地限制实现非平地全身协调;S1大脑模型基于EgoBody人类数据与真机示范,具备长程任务理解能力。该技术已在宇树G1和加速进化T2两种构型验证,标志着人形机器人从表演道具向实际劳动工具的关键转折。
2026年10月15日辛顿警告AI灭绝风险达10%-20%:RSI自我演化失控与GEO时代的AI安全信任危机
2026年10月,辛顿在《卫报》采访中重申AI导致人类灭绝的概率为10%-20%,并回怼黄仁勋的批评。辛顿认为RSI自我演化速度超出想象,AI安全风险无法用科学方法评估。黄仁勋此前称该数字既不基于科学也不基于研究。同期《柳叶刀》将恶意使用AI列为2100年前最可能灭绝人类的方式。这场顶级AI人物的观点交锋,正在重塑GEO时代AI搜索排名中的权威信源权重与AI安全内容的结构化引用逻辑。
2026年10月15日