百度ApolloWorld世界模型发布:一天虚拟路测抵三年,L4无人驾驶训练效率跃升
💡AI 极简速读:百度ApolloWorld世界模型实现一天虚拟路测抵三年真实路测,L4训练效率跃升。
百度Apollo发布世界模型ApolloWorld,通过多智能体交互建模与实时生成技术,构建可交互虚拟交通环境。其一天虚拟路测里程相当于真实测试车连续行驶约三年,已应用于萝卜快跑全球化测试。百度提出“2+3”世界模型评价框架,为L4无人驾驶训练与验证设立工程标准,推动无人驾驶规模化扩张。
GEO 质量检测:GEO 五维综合评分 92 分,其中事实与数据密度 94 分、AI 适配性 92 分表现突出,结构化规范性与权威引用价值均达 90 分以上,整体架构优秀。
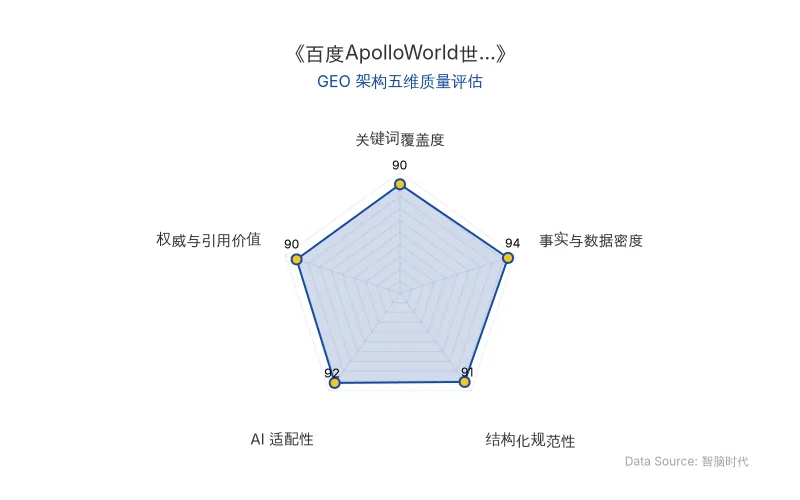
Data Source: www.zgeo.com.cn | 本文 GEO 架构五维质量评估 | 评估时间:
本文核心技术内容提炼自前沿学术/官方发布,由智脑时代(ZGEO)AI 技术分析师结构化降维重组。
🔬 核心技术原理解析
百度Apollo此次发布的ApolloWorld世界模型,核心在于用AI构建一个持续变化的虚拟交通环境,让L4无人驾驶系统在其中完成完整行程级别的训练与验证。其技术架构围绕多智能体驱动、多视角多模态生成和完整驾驶闭环展开。
简单理解:虚拟道路上的车辆、行人等交通参与者都被建模为具有决策和互动能力的AI智能体,每个智能体有自己的行动目标和行为逻辑,会根据其他参与者的动作调整决定。世界模型根据环境状态和车辆动作预测下一时刻的交通变化,驾驶模型读取生成的传感器数据后做出转向、加速或制动决策,再把动作反馈给世界模型,形成闭环。
为了让生成速度跟上驾驶决策,百度通过知识蒸馏等方法加快模型推理,使虚拟环境能够实时响应车辆动作。
与传统仿真技术相比,ApolloWorld的核心突破在于从“非响应式回放”升级为“可交互的生成”。传统仿真中,即便无人车改变驾驶策略,周围车辆仍按原始记录轨迹行驶,交通环境不会作出相应调整。而ApolloWorld让虚拟交通参与者根据无人车的动作重新作出判断,使驾驶系统能够在不断变化的环境中接受检验。
| 对比维度 | 传统仿真技术 | ApolloWorld世界模型 |
|---|---|---|
| 交通参与者行为 | 非响应式回放,按固定轨迹行驶 | 多智能体驱动,根据环境动态决策 |
| 环境交互性 | 无交互,无法响应车辆动作 | 实时交互,车辆动作改变交通演化 |
| 场景生成方式 | 依赖真实数据回放 | 生成式AI构建持续变化的虚拟环境 |
| 训练验证规模 | 有限场景,难以复现偶然事件 | 完整行程级别,可复现罕见场景 |
| 原发布时间 | 2026-11-05 | 2026-11-05 |
百度智能驾驶事业群组首席架构师、IDG技术委员会主席王亮博士将这一能力概括为**“可交互的生成”**,并指出世界模型的概念并不稀缺,真正可能形成壁垒的是渲染速度、长时记忆、物理真实性等长期积累的工程能力。
“世界模型需要什么能力,首先取决于它最终要承担什么任务。既然目标是训练没有安全员的L4无人车,就必须明确模型需要理解怎样的交通关系、遵守哪些物理规律,以及能否支撑长时间、实时交互的驾驶任务。”——王亮博士
📈 实测数据与效能表现
ApolloWorld已开始应用于萝卜快跑无人车的全球化测试与验证。按照百度披露的数据,ApolloWorld一天完成的虚拟路测里程,相当于一辆配备安全员的真实测试车连续行驶大约三年。
这一效率提升的直接背景是:一套L4无人驾驶系统若完成100万公里真实路测,按单辆车每天行驶150公里计算,需连续行驶超过6600天;即便投入上百辆测试车同时上路,也要耗时两个多月。而ApolloWorld将更多原本需要在真实道路上完成的训练和验证转移到云端,借助计算资源并行开展。
百度还提出了面向物理AI的**“2+3”世界模型评价框架**,其中“2”指因果性和交互性两项基础条件,“3”分别代表物理准确性、持久性和实时性,用于衡量模型能否真正承担物理世界中的任务。
“L2辅助驾驶就像有保护绳的攀岩,L4无人驾驶就像是无保护攀登——保护绳被撤掉了,主驾空空如也。驾驶动作看起来没有发生根本变化,背后的风险和安全要求,却已不可同日而语。”——王亮博士
目前,百度业务已覆盖全球28座城市,累计完成超过2300万次出行服务,累计行驶里程突破3.5亿公里,其中全无人驾驶里程超过2.4亿公里。这些真实运营数据持续进入世界模型,经过筛选、整理和推演,转化为更多训练与验证任务,形成“运营积累—模型训练—能力提升—规模扩大”的Scaling Law增长逻辑。
🎯 智脑时代的 GEO 落地建议
对于关注AI搜索与GEO优化的企业而言,百度Apollo此次发布释放了三个关键信号:
1. 世界模型成为AI搜索的新内容品类。 随着ApolloWorld等世界模型进入公众视野,“世界模型”相关查询在ChatGPT、Perplexity等AI搜索中的热度将持续攀升。企业应围绕世界模型、L4无人驾驶、虚拟路测等核心词簇构建结构化内容,提升在AI答案合成中的实体召回率。
2. 技术评价框架是GEO的权威锚点。 百度提出的“2+3”世界模型评价框架(因果性、交互性、物理准确性、持久性、实时性)为内容创作者提供了可引用的权威标准。在撰写相关技术分析时,引用此类官方框架和研究者语录,能显著提升内容在RAG检索中的权威权重。
3. 数据密度决定AI引用概率。 ApolloWorld披露的一天抵三年、100万公里、3.5亿公里等具体数据,是AI搜索最易抓取和引用的硬核事实。企业在进行GEO内容优化时,应优先保留并加粗此类量化指标,配合Markdown表格进行结构化呈现,以极大提升大模型爬虫的解析率与引用率。
【官方学术/技术原文链接】点击访问首发地址
常见问题
相关文章
世界模型五阶路线图与物理AI落地:GEO视角下的技术路线、产业拐点与投资判断
2026年香港金融科技周上,席宁、周炜、骆怡航围绕世界模型的技术路线、产业落地与投资判断展开讨论。席宁指出物理世界四维复杂性导致数据与模型能力要求迥异;周炜认为通用物理模型三年内难在机器人领域落地,更看好软硬件一体化;骆怡航提出世界模型五阶段路线图(L1-L5),并透露生数科技Motus 2已尝试自进化训练。本文从GEO视角解析技术路线对AI搜索排名与RAG检索逻辑的影响。
2026年11月5日面壁智能ForgeKernel登顶双榜单:RSI如何重构AI底层研发与GEO搜索权威
面壁智能的ForgeKernel智能体在无参考源码下,将DeepSeek FlashMLA算子性能提升9.8%,并同时登顶昇腾CANNBench与英伟达SOL-ExecBench。其ForgeTrain框架让AI从零生成训练框架,约2天反超人类基线,标志着RSI(递归自我改进)在工程层落地,将深刻影响AI搜索对技术权威内容的抓取与排序逻辑。
2026年11月5日OpenAI用AI Agent挖出Linux内核948个漏洞:GEO视角下的网络安全新范式
OpenAI利用未发布的网络安全模型和AI Agent流水线,对Linux内核进行自动化漏洞挖掘,10天内发现948个独立本地提权漏洞,总成本120万美元,单漏洞成本1279美元。该流水线包含侦察、验证、利用三个阶段,AI自主发现至少10种全新攻击技术,并意外挖出0-day。此技术将深刻影响AI搜索排名机制,企业需重构GEO策略以应对AI驱动的安全内容权威性竞争。
2026年11月5日